Teknologi Robotika Dikembangkan Melalui Perekaman Pekerjaan Teknisi untuk Melatih Kemampuan Otomatisasi

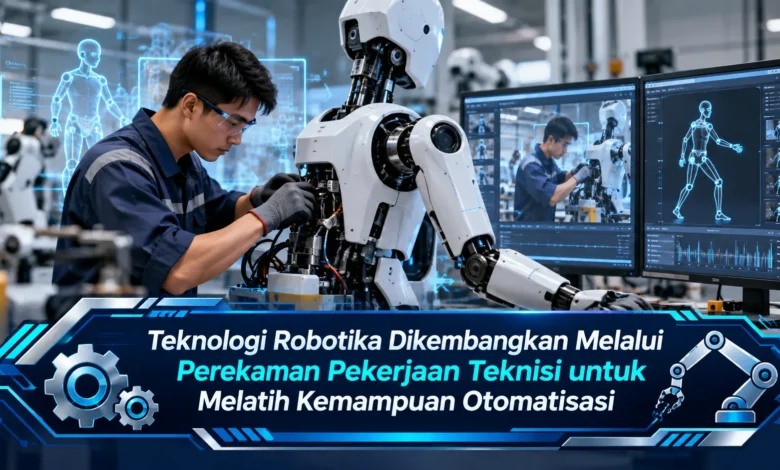
Perkembangan robotika memasuki pendekatan baru dengan memanfaatkan rekaman aktivitas teknisi dan pekerja terampil sebagai bahan pelatihan kecerdasan buatan. Melalui kamera yang merekam pekerjaan dari sudut pandang manusia, pengembang dapat mempelajari cara seseorang memperbaiki mesin, menggunakan peralatan, dan menyelesaikan tugas fisik secara bertahap. Metode ini menjadi perhatian dalam industri TEKNOLOGI karena berpotensi membantu robot memahami keterampilan praktis yang sulit dijelaskan hanya melalui instruksi tertulis. Meski menjanjikan otomatisasi yang lebih fleksibel, penggunaan data pekerjaan manusia juga menghadirkan tantangan terkait kualitas rekaman, keselamatan, privasi, dan masa depan tenaga kerja di tengah perkembangan sistem robot cerdas.
Rekaman Pekerjaan Manusia Membantu Pengembangan Kecerdasan Robot
Kemajuan sistem robot berbasis kecerdasan buatan mendorong para pengembang mencari metode pelatihan yang lebih efektif. Metode yang mulai memperoleh perhatian adalah mengumpulkan video pekerjaan teknisi berpengalaman. Berkat perekaman kegiatan langsung, sistem pelatihan mendapatkan contoh penyelesaian tugas fisik. Informasi dari proses perekaman dapat digunakan untuk melatih model robotika. Namun demikian, rekaman video tidak otomatis membuat robot menguasai pekerjaan. Proses pembelajaran membutuhkan pemodelan tindakan serta evaluasi.
Pekerjaan teknisi memiliki karakteristik yang menarik bagi penelitian robotika. Ketika menangani peralatan, teknisi tidak hanya mengikuti urutan instruksi. Pekerja dapat menggunakan petunjuk suara untuk memahami masalah, menyesuaikan tekanan saat menggunakan alat, dan mengevaluasi kondisi komponen setelah tindakan. Keahlian yang diperoleh melalui pengalaman tidak selalu dapat diterjemahkan menjadi aturan tetap. Karena itu, pengamatan aktivitas profesional dapat memperkaya dataset robotika.
Teknologi Kamera dan Sensor dalam Pengumpulan Data Robotika
Proses dokumentasi keterampilan teknisi dapat dilakukan menggunakan berbagai perangkat. Pendekatan pengambilan data yang umum adalah perekaman first-person melalui perangkat yang dikenakan. Perangkat perekam ini dirancang menangkap aktivitas sesuai sudut pandang operator. Berkat sudut pengambilan ini, gerakan tangan dan penggunaan alat dapat terlihat. Data visual yang diperoleh kemudian dapat dianalisis menggunakan algoritma komputer. Pada tahap pengolahan data, konsistensi informasi menjadi faktor utama.

Tidak hanya mengandalkan kamera, beberapa metode menggunakan sensor gerakan. Sistem pengukur gerakan dan orientasi mendukung analisis orientasi perangkat. Dalam konfigurasi pengumpulan data lanjutan, perangkat perekam tambahan dapat digunakan untuk mengamati aktivitas dari perspektif berbeda. Setelah data diperoleh, aliran sensor harus disinkronkan. Tahapan tersebut memungkinkan analisis gerakan dalam urutan yang benar. Apabila informasi sensor tidak selaras, hasil pembelajaran mungkin kurang akurat.
Pembelajaran dari Demonstrasi Menjadi Fondasi Otomatisasi Robot
Metode kecerdasan buatan yang sering digunakan dikenal sebagai imitation learning atau pembelajaran melalui peniruan. Pada sistem pembelajaran tersebut, algoritma memanfaatkan pasangan pengamatan dan tindakan. Sebagai contoh, teknisi memperlihatkan cara mengambil sebuah komponen. Algoritma pelatihan bertujuan mengenali hubungan antara posisi benda dan gerakan. Dengan memanfaatkan banyak demonstrasi, robot berpotensi membangun kemampuan manipulasi. Walaupun metode tersebut bermanfaat, keberhasilan pembelajaran tidak cukup ditentukan oleh rekaman.
Implementasi sistem peniruan gerakan tidak terlepas dari berbagai keterbatasan. Struktur fisik pekerja serta mesin tidak menggunakan mekanisme gerakan yang sama. Jari dan pergelangan tangan pekerja memiliki kemampuan manipulasi yang kompleks, sedangkan alat pencengkeram mekanis mungkin lebih sederhana. Oleh sebab tersebut, hasil perekaman harus disesuaikan dengan kemampuan robot. Proses tersebut mungkin membutuhkan pemetaan pose tangan serta perencanaan lintasan yang aman. Jika keterbatasan perangkat dipertimbangkan, data demonstrasi dapat menjadi dasar pengembangan keterampilan.
Penggunaan Data Keterampilan Manusia untuk Pengembangan Robot Industri
Pendokumentasian keterampilan pekerja terampil membuka peluang penerapan robotika yang lebih luas. Dalam lingkungan manufaktur, berbagai proses belum sepenuhnya dapat diotomatisasi. Sebagai contoh, menyesuaikan posisi material memerlukan koordinasi visual dengan tindakan fisik. Dengan memanfaatkan demonstrasi operator, sistem pelatihan memperoleh gambaran mengenai gerakan praktis. Hasil dokumentasi ini berpotensi membantu pembentukan kebijakan gerak. Walaupun peluangnya cukup besar, penerapan otomatisasi membutuhkan evaluasi keselamatan.
Selain untuk kegiatan produksi, demonstrasi pekerja dapat membantu riset robot perawatan. Ketika melakukan perawatan peralatan, pekerja melakukan rangkaian langkah yang terstruktur. Urutan kerja yang terdokumentasi memberikan contoh cara menangani komponen. Pada contoh penggunaan sederhana, robot dapat dikembangkan untuk mengambil alat sebelum pekerja memulai tahap perbaikan. Pembagian tugas secara terencana mendukung penggunaan tenaga kerja secara lebih efektif. Berdasarkan pendekatan tersebut, pengembangan mesin dapat dimulai dari aktivitas yang lebih terukur.
Tantangan Privasi dan Keselamatan dalam Pengumpulan Data Robotika
Seiring berkembangnya metode perekaman pekerjaan, muncul persoalan privasi dan perlindungan pekerja. Kamera yang digunakan untuk merekam pekerjaan berpotensi mengumpulkan detail lingkungan kerja yang sensitif. Pada aktivitas produksi, rekaman dapat memperlihatkan dokumen internal. Oleh sebab tersebut, pengumpulan data membutuhkan persetujuan yang jelas. Pekerja sebaiknya memahami pihak yang mengakses rekaman dan batas pemrosesannya. Sebagai perlindungan tambahan, rekaman harus dilindungi menggunakan mekanisme keamanan.
Dampak jangka panjang yang perlu diperhatikan adalah potensi perubahan kebutuhan keterampilan pekerja. Saat pengetahuan praktis dikumpulkan untuk pelatihan AI, organisasi harus mengevaluasi manfaat bagi tenaga kerja. Pengumpulan data tanpa kesepakatan yang jelas dapat menimbulkan persoalan kepercayaan. Untuk membangun penerapan yang bertanggung jawab, mekanisme persetujuan dan kompensasi perlu dibahas. Untuk mendukung penerapan jangka panjang, pelatihan ulang keterampilan menjadi bagian penting strategi transformasi. Dengan pendekatan tersebut, otomatisasi berpotensi memberikan manfaat yang lebih luas.
Prospek Teknologi Robotika Berbasis Demonstrasi Pekerja Terampil
Pemanfaatan rekaman pekerjaan teknisi memperlihatkan arah inovasi penting dalam pengembangan sistem otomatisasi cerdas. Melalui dokumentasi aktivitas nyata, peneliti memiliki bahan pembelajaran tambahan untuk mengembangkan kemampuan manipulasi. Pendekatan imitation learning membantu menghubungkan pengamatan dengan tindakan. Meskipun potensinya cukup luas, rekaman saja tidak menjamin keberhasilan robot. Kemampuan merespons kondisi berbeda tetap perlu diperiksa sebelum penggunaan industri.
Dalam perkembangan TEKNOLOGI masa depan, pengetahuan manusia dapat menjadi bagian penting dari data pelatihan. Meskipun demikian, pengumpulan data harus dilakukan secara bertanggung jawab. Kesepakatan mengenai penggunaan rekaman, pengendalian akses dataset, dan evaluasi dampak terhadap tenaga kerja harus berjalan bersama pengembangan teknologi. Pada tahap perkembangan berikutnya, penggabungan pembelajaran dari contoh dan pengujian simulasi mungkin membantu mesin mempelajari tugas yang lebih kompleks. Bagaimana menurut Anda, apakah metode pembelajaran robot melalui demonstrasi manusia akan mempercepat otomatisasi industri? Ceritakan perspektif Anda mengenai masa depan teknologi robotika.